


Репост из: ПОЛЕЗНАЯ НАГРУЗКА
Управлять полётом живого мотылька через вживлённые электроды научились ещё в 2009 году
«Insect-Machine Interface Based Neurocybernetics»(Cornell, IEEE TBME, 2009, программа DARPA HI-MEMS). Логика обратная коннектомной: не моделировать мозг насекомого в кремнии, а оставить его в живом насекомом и снять управление прямо с лётных мышц.
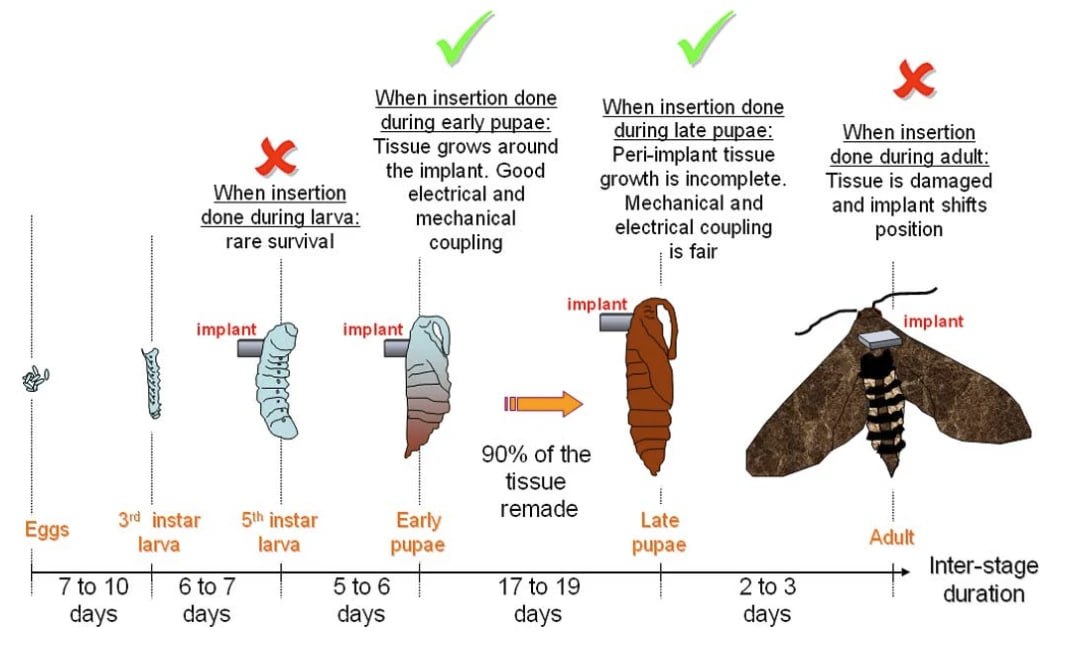
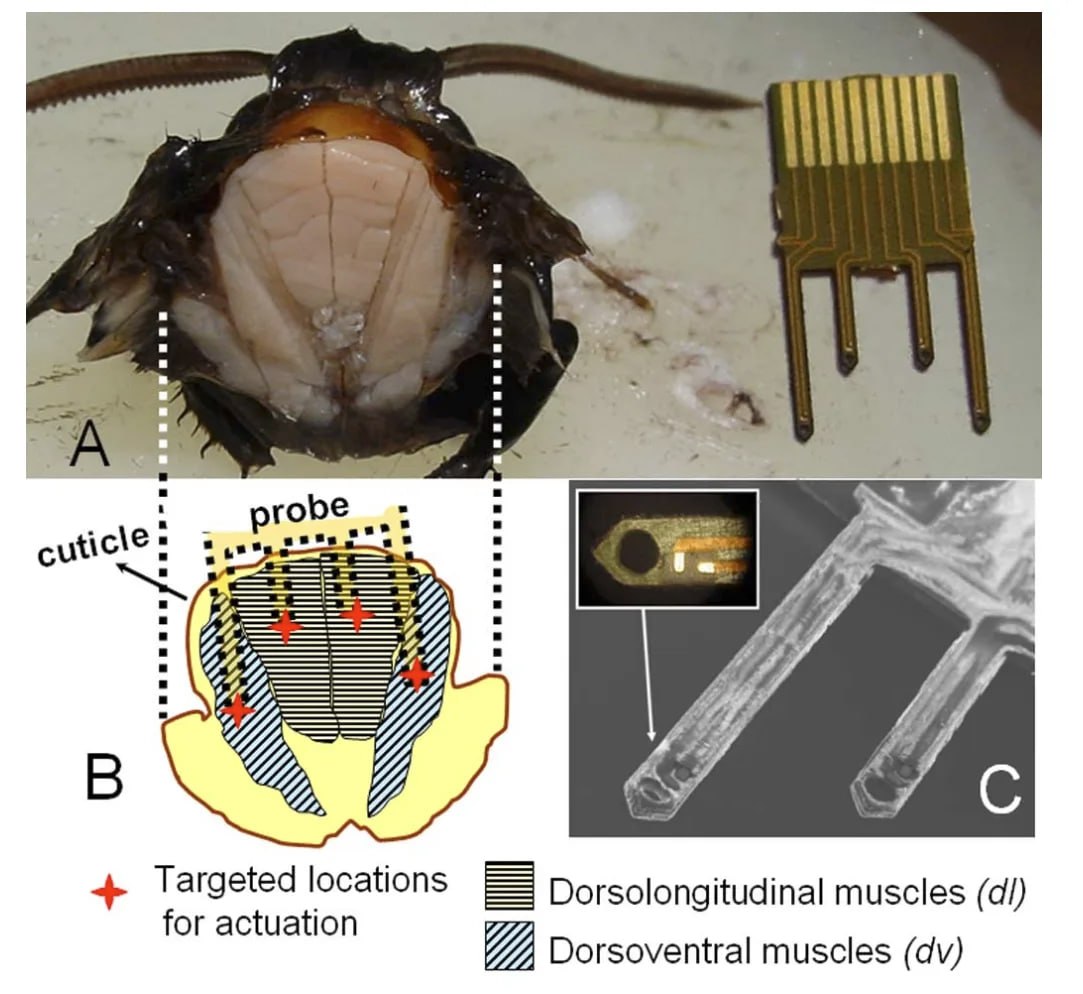
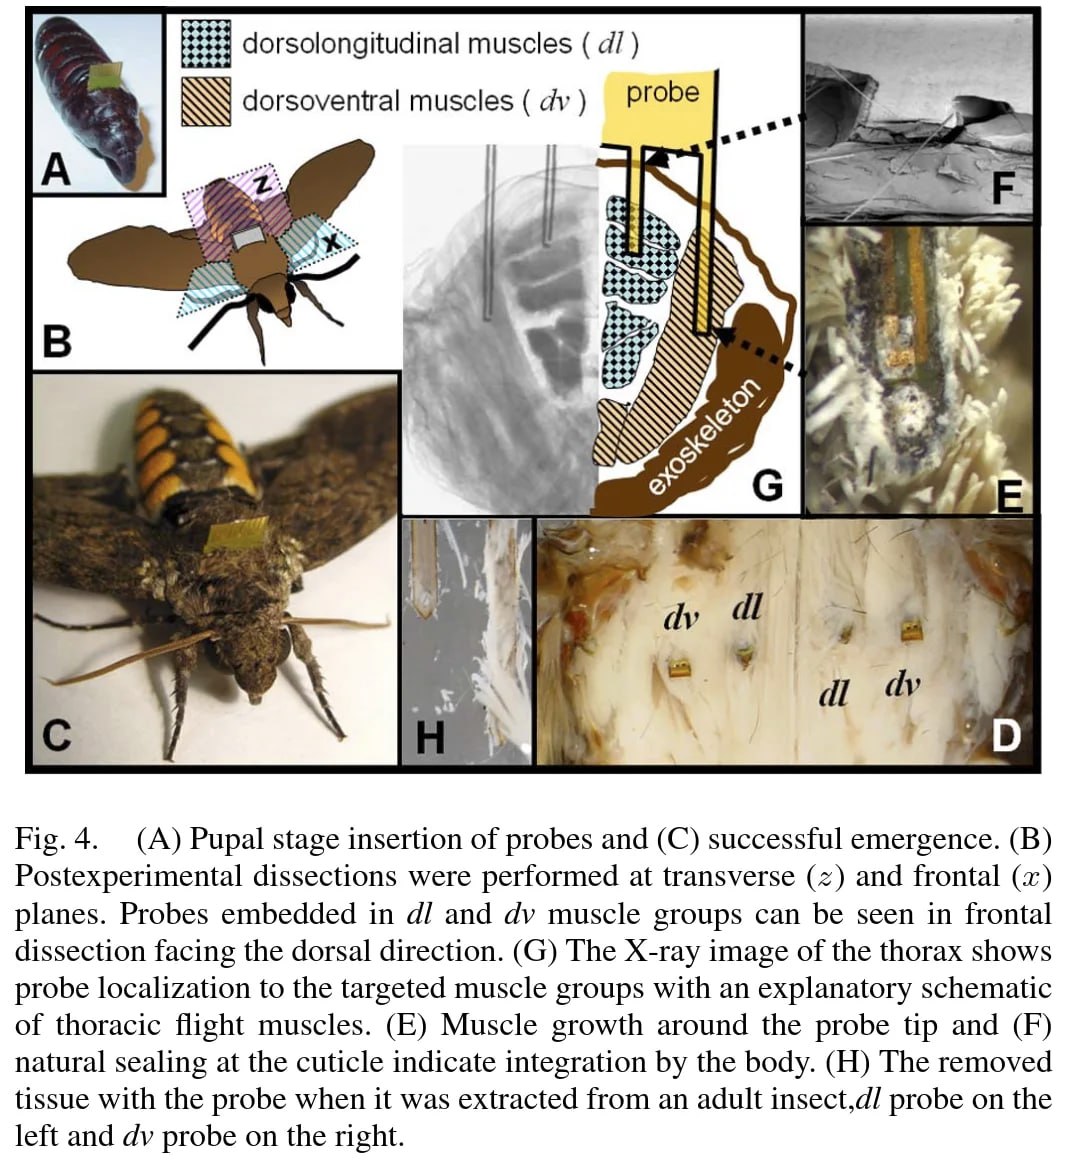
Метод, в нём и новизна. Гибкий полиимидный электрод вживляют не взрослой особи, а куколке табачного бражника (Manduca sexta) в метаморфозе. Ткань прорастает сквозь отверстия на кончике зонда - контакт врастает и не отторгается, тогда как у взрослого имплант смещается и выпадает. Операция - меньше минуты, под серийную вживку.
Что показали по числам:
⚙️ цель - индиректные лётные мышцы dl (крыло вниз) и dv (крыло вверх), взмах примерно 23 Гц
⚙️ импульс 5 В в одну сторону прямо в полёте - рыскание к стороне стимуляции
⚙️ пачка 70-100 Гц на обе мышцы разом - взмахи прекращаются
⚙️ те же электроды писали потенциалы мышц (примерно 23 Гц) - готовый канал обратной связи
⚙️ вживка в куколку: выживаемость 95%, выход имаго 90%, попадание в мышцу 98% на 100+ операциях
Прикладной смысл. Носитель - само живое насекомое: тягу и энергию даёт его метаболизм, электроника только рулит. У бражника нагрузка до около 1 г, дальность - мили без посадки, жизнь имаго 2-3 недели. В этот грамм и должны лечь датчик, радио и питание разведплатформы.
Оговорки. Управление привязное, по кабелю, не радио - авторы лишь отмечают, что кабель заменяется радиоканалом. Манёвр грубый: рыскание и стоп-пуск, не маршрутная навигация. Это лабораторная работа 2009 года, а не изделие.
Вступайте в наш спецотряд в составе БАРС Свердловской области: @recruit_mog_bot
🟢Подписаться на канал
🟢Подписаться в MAX