


⚙️ Электропривод — отдельное направление в Engee
Мы активно развиваем в Engee направление электропривода: разрабатываем новые блоки, добавляем специализированные модели и расширяем набор инженерных примеров в Сообществе и Документации.
Для этого появился отдельный раздел «Электропривод». В нем уже собраны материалы по разным типам электрических машин, их параметрированию, системам управления и моделированию элементов привода.
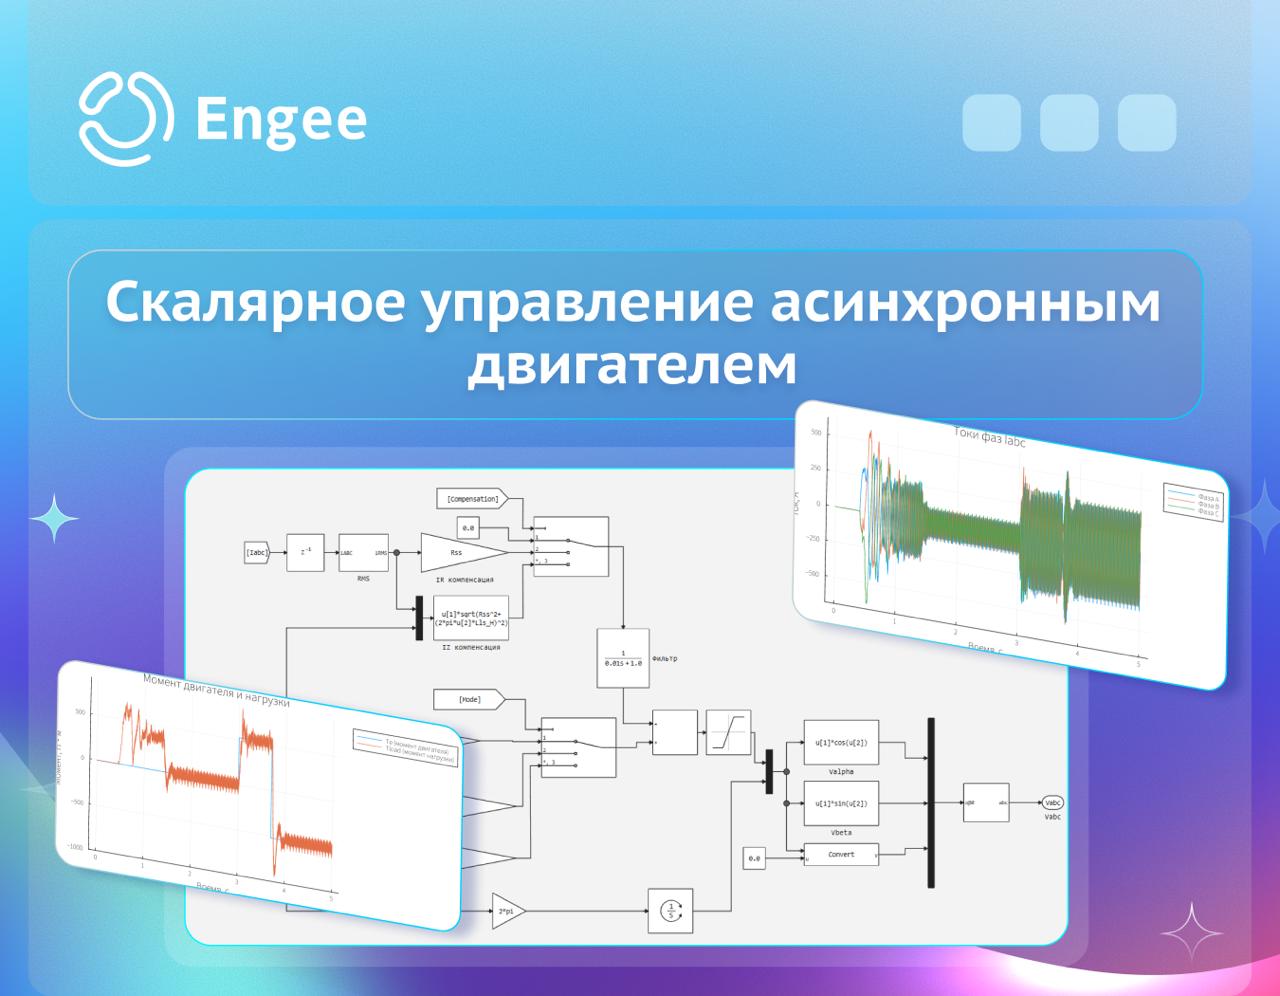
Среди новых материалов — два проекта по скалярному управлению асинхронным двигателем. В них одну и ту же задачу можно рассмотреть сначала в разомкнутой системе, а затем добавить контуры регулирования скорости и момента.
В первом проекте сравниваются три закона скалярного управления:
🔸U/f — для приводов с постоянным моментом нагрузки;
🔸U/√f — для работы во второй зоне, выше номинальной частоты;
🔸U/f² — для насосов, вентиляторов и других механизмов, где момент сопротивления зависит от квадрата скорости.
Для закона U/f также можно сравнить три варианта: без компенсации, с IR-компенсацией активного падения напряжения и с IZ-компенсацией полного падения напряжения на сопротивлении статора. На малых скоростях это особенно заметно: падение напряжения становится существенным относительно ЭДС двигателя.
Исходная модель — асинхронный двигатель 164 кВт, 380 В, 50 Гц. Задание скорости — 800 об/мин, частота ШИМ — 2 кГц, шаг моделирования — 5 мкс.
При набросе нагрузки в разомкнутой системе скорость проседает примерно до 780 об/мин: изменение скольжения здесь ничем не компенсируется.
Во втором проекте используется тот же закон U/f, но в систему добавляются обратные связи:
🔸по скорости с ПИ-регулятором — для устранения статической ошибки;
🔸положительная обратная связь по моменту — для компенсации скольжения;
🔸отрицательная обратная связь по моменту — для ограничения момента и перегрузки привода.
В результате при изменении нагрузки скорость возвращается к заданным 800 об/мин, а электромагнитный момент ограничивается примерно на уровне 200 Н·м.
Получается наглядно сравнить, что происходит с приводом при разных законах управления и как меняется его поведение после добавления обратных связей — еще до перехода к более сложным структурам управления.
Параметры двигателя, нагрузки, компенсации и ПИ-регуляторов можно менять непосредственно в моделях и исследовать уже свою конфигурацию.
📎 [Раздел «Электропривод» в Документации]
📎 [Проекты по электроприводу в Сообществе]
Дальше будем расширять раздел новыми моделями электрических машин, компонентами привода и системами управления.
😎 Школа Анализа Инженерных Данных
🧑🎓 Вебинар ПИД-регулятор в АСУ ТП 24.09