Betaflight, INAV или ArduPilot🤟
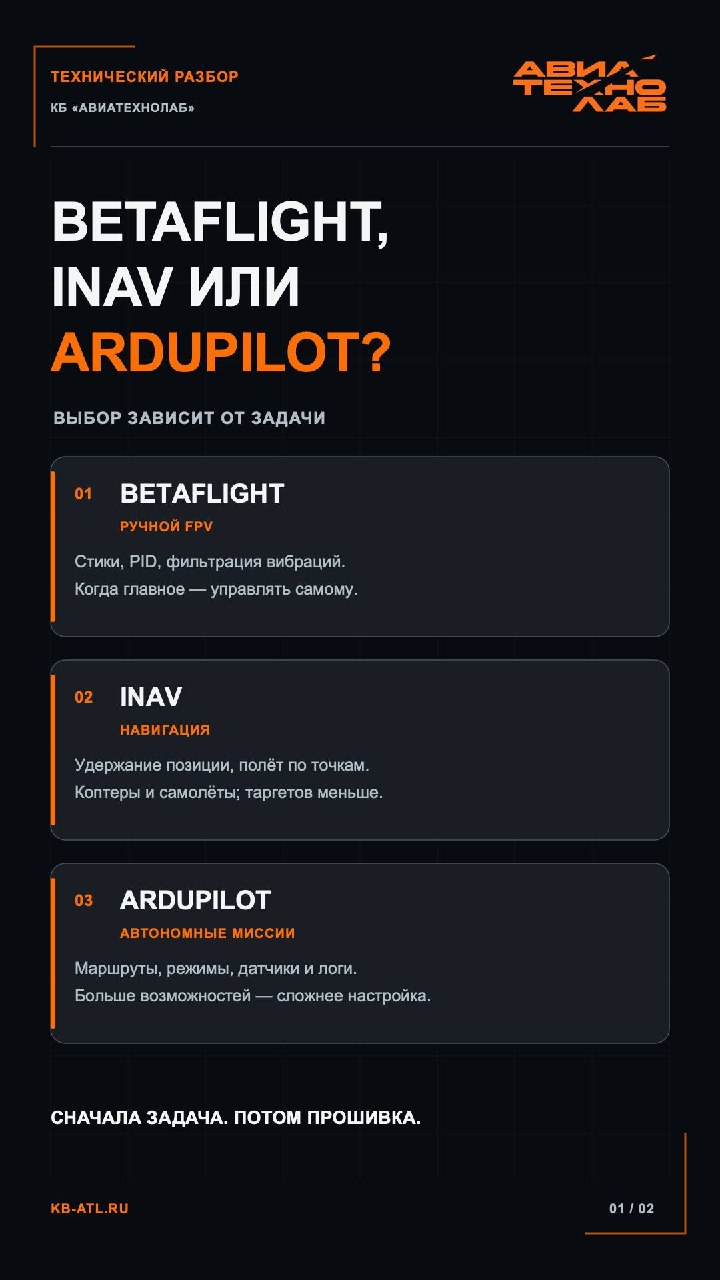
Betaflight -привычный выбор для FPV-коптера, которым управляешь сам. Здесь много внимания уделено отклику на стики, настройке PID и борьбе с вибрациями моторов. Навигационные режимы в новых версиях есть, но обычно Betaflight выбирают ради ручного полёта.
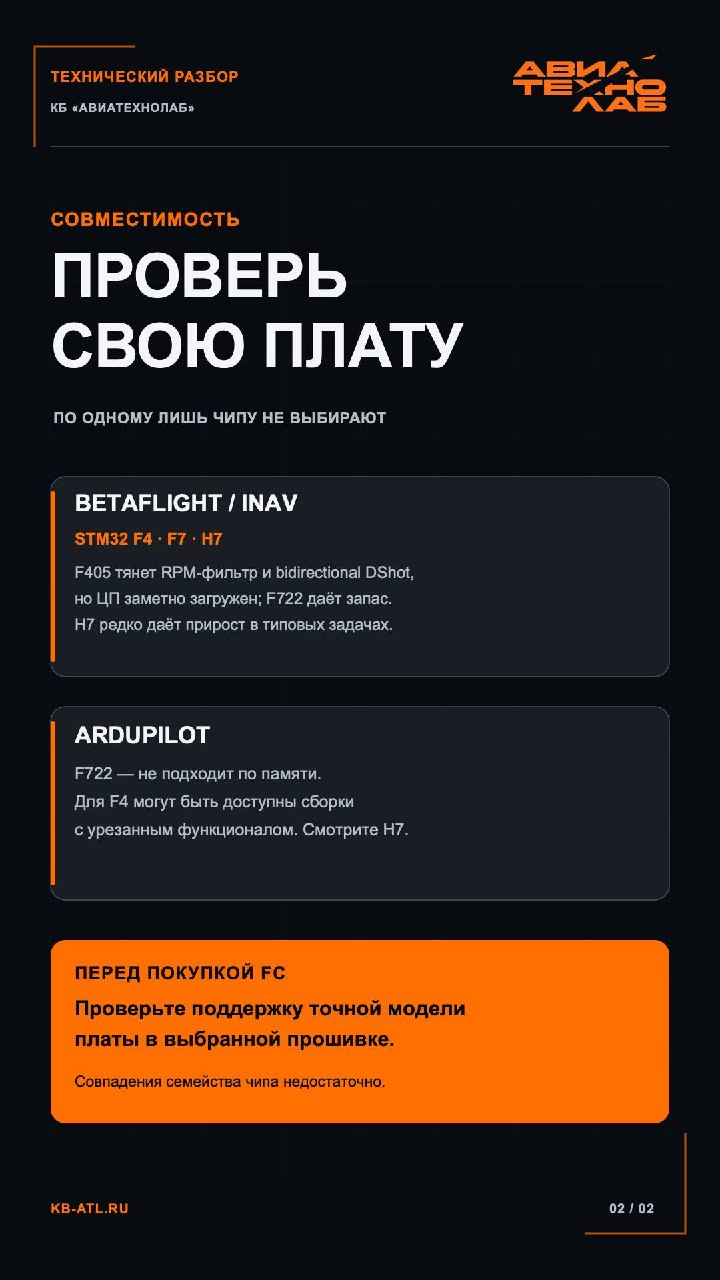
По чипам: подходят платы на
STM32 F4, F7 и H7.
Для rpm фильтрации и двухстороннего dshot обычно хватает даже f405, но уже видна достаточно сильная загрузка процессора, оптимальный выбор для чего-то серьезнее чем ударник будет f722. H7 в реальности отличий не даст и себя вряд ли раскроет в 90% задач.
INAV пригодится, когда хочется добавить навигацию: удержание позиции, полёт по точкам. Его ставят и на коптеры, и на самолёты. Настроек хватает, но начать с навигационных режимов здесь обычно проще, чем в ArduPilot.
Поддержка stm та жа, что у betaflight, правда таргетов под полетники заметно меньше.
🐻
ArduPilot стоит смотреть, если полётное задание - основная часть проекта. Маршруты, автоматические режимы, работа с разными датчиками и подробные логи дают много возможностей, но требуют времени на настройку. Для работы с прошивкой есть
Mission Planner.
По чипам:
F722 не подходит. Он мощнее F4, но имеет меньше памяти, под прошивку не хватает.
Для F4 прошивка обычно идет с урезанным функционалом.
Лучший вариант смотреть в сторону H7.
🐯Перед покупкой FC под конкретную прошивку проверяйте поддержку
точной модели платы. Совпадения семейства чипа недостаточно, не под каждый полетник есть ряд прошивок, которые казалось бы должны поддерживаться.