


ИИ для промышленности: представлены решения по автоматизации сборки электроники
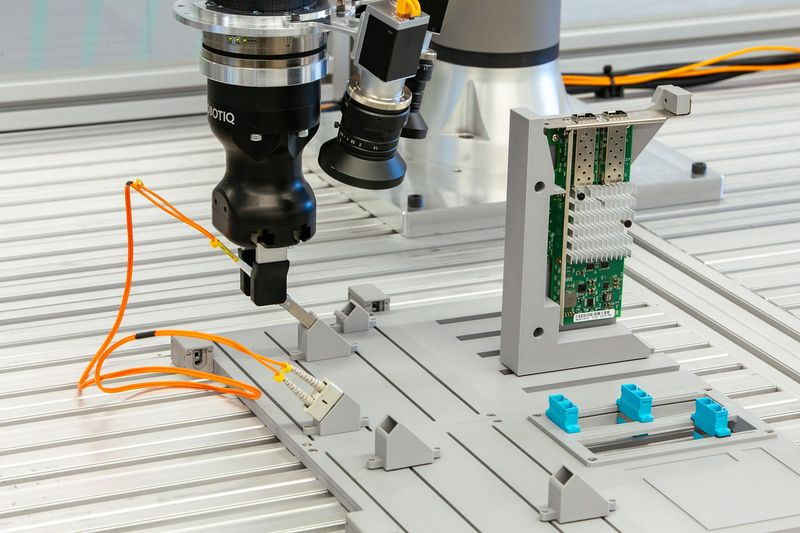
В первом международном технологическом конкурсе AI for Industry Challenge инженерные команды разрабатывали решения для автоматизации подключения проводов. Сегодня сборка электроники — а точнее, работа с кабелями и проводами — выполняется человеком вручную и представляет собой монотонный, повторяющийся процесс.
Для робота это непростая задача. Гибкий кабель гнется и ведет себя непредсказуемо, а разъемы настолько малы и хрупки, что требуют почти ювелирной точности. Чтобы справиться, робот должен увидеть разъем (восприятие), спланировать движение (управление) и определить нужное усилие при вставке (обратная связь). Разработчики объединяли все это в единую систему: у большинства команд за зрение отвечал ИИ, за точные движения — классические алгоритмы.
Как проходил конкурс
Конкурс шел в три этапа. Сначала команды обучали ИИ-модели в открытых симуляторах (Isaac Sim, MuJoCo, Gazebo) с помощью набора инструментов Intrinsic, используя ROS (открытую программную платформу) для связи.
Затем лучшие команды получали доступ к среде разработки Intrinsic Flowstate и к Intrinsic Vision Model, чтобы собрать полноценное решение для работы с кабелями.
На финальном этапе 10 лучших команд удаленно запускали свои решения в реальных условиях (в штаб-квартире орагнизатора техконкурса за тысячи километров от нее). Симуляция заканчивалась — начиналась настоящая физика.
Пять лучших команд разделили призовой фонд в $180 000.