


Алгоритмы захвата и тренинга цели
В контексте разработки системы донавдения для FPV-дронов захвата
и тренинг цели являются ключевыми этапами для обеспечения работы системы. FPV-дроны, из-за специфики их использования в боевых условиях, должны быстро и
надежно фиксировать и удерживать цель.
В общем, все методы захвата и обучения цели можно разделить на две основные категории: традиционные алгоритмы, основанные на признаках, и
современные, использующие глубокое обучение.
Традиционные подходы основаны на ручном выделении признаков изображения.
Например, метод HOG (Histogram of Oriented Gradients) анализирует ориентации градиентов пикселей для построения дескрипторов, характерных для формы
объекта. Такой подход широко использовался для задач обнаружения
пешеходов или транспортных средств.
Другой классический метод-каскады Хаара (Haar Cascades), которые позволяют быстро обнаруживать объекты на основе простых прямоугольных признаков, объединенных в каскад слабых классификаторов.
Хотя такие методы эффективны и могут работать в реальном времени на устройствах с ограниченными ресурсами, они имеют низкую устойчивость к изменениям
освещение, фона или ориентации объекта.
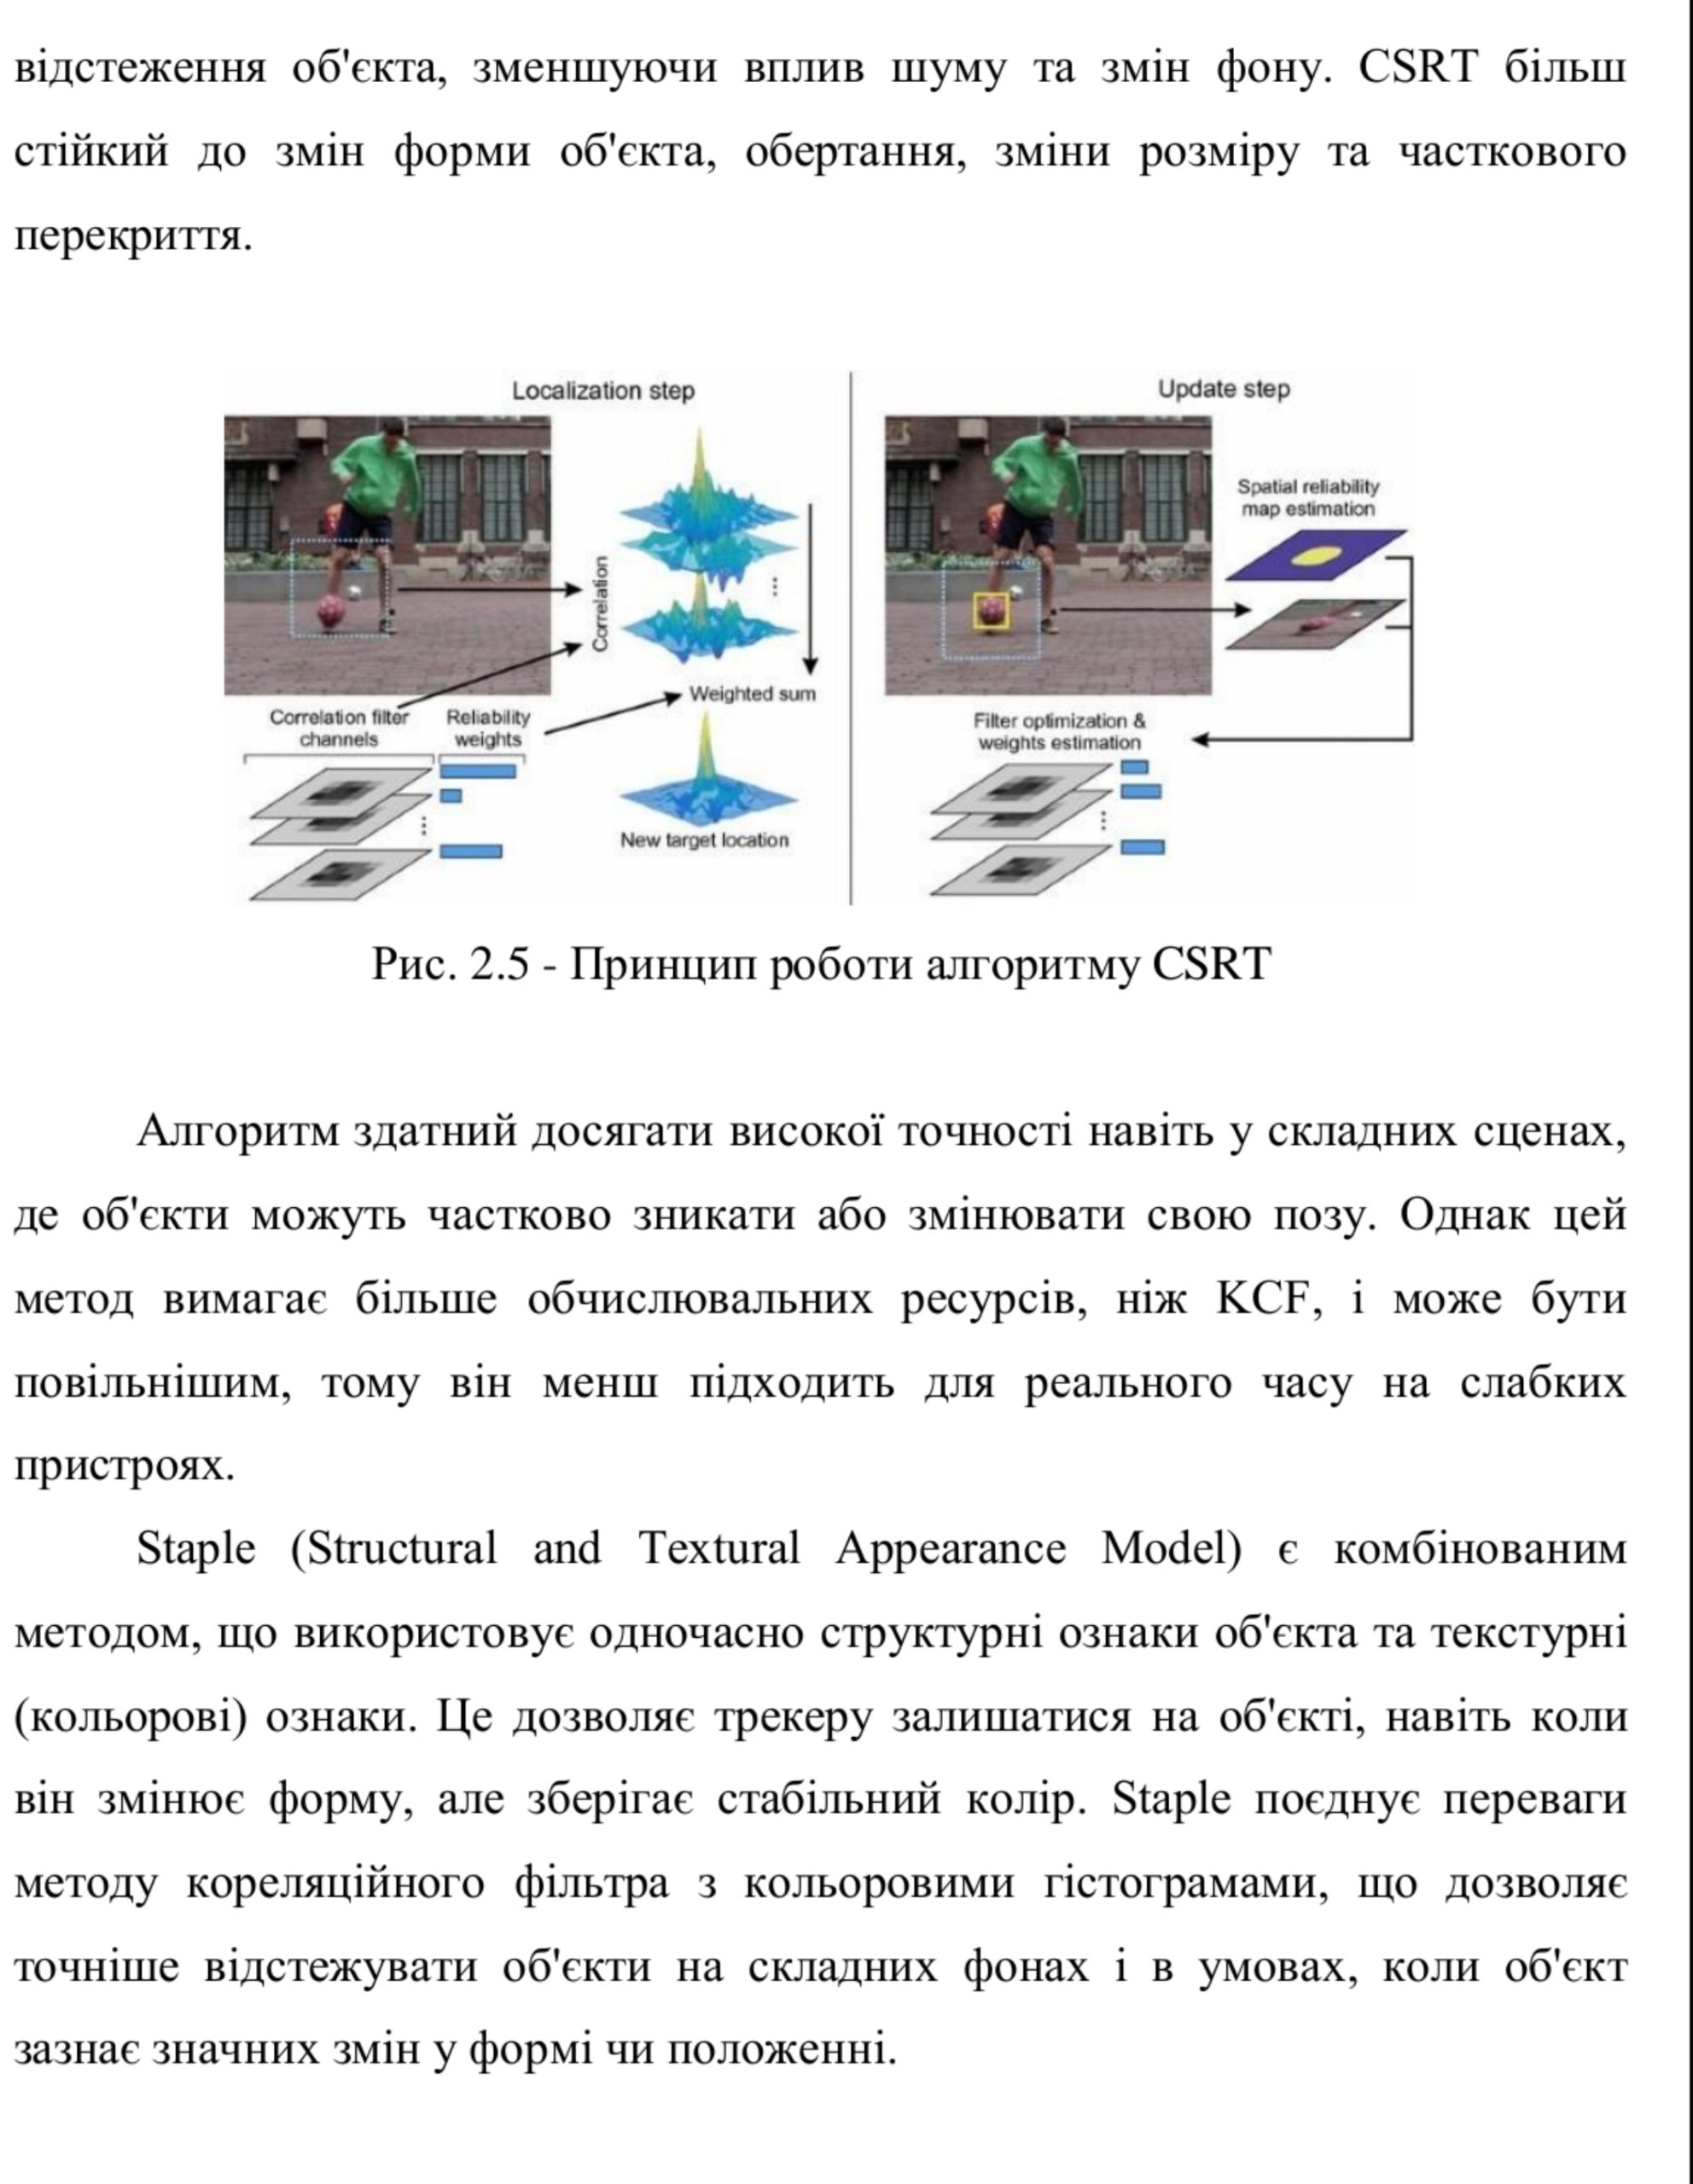
Современные подходы используют сверточные нейронные сети (CNN), которые автоматически определяют релевантные признаки изображения на основе большого количества примеров. Например, популярные архитектуры для детекции объектов, например, YOLO (You Only Look Once) или SSD (Single Shot MultiBox Detector),
позволяют не только точно локализовать объект, но и классифицировать его в режиме реального времени.
Такие модели способны учитывать контекст сцены, имеют высокую устойчивость к помехам и изменениям внешних условий, но требуют большей вычислительной мощности или оптимизации.
В контексте разработки системы донавдення для FPV-дрона за основу
будут приняты традиционные методы захвата и трекинга объекта. Это связано с
двумя основными причинами:
* Современные подходы захвата и трекинга объекта требуют значительные по
мощность аппаратные ресурсы. Следовательно, необходимы более дорогие и большие, чем размером одноплатные компьютеры, использование которых нецелесообразно
на стандартных FPV-дронах
Задача системы донаведения не заключается в распознавании и
идентификации цели, то есть задача системы зафиксировать объект согласно команды пилота. Поэтому использование современных подходов на основе ИИ
является нецелесообразным.. Однако подход с использованием традиционных методов
дает нам возможность обеспечить минимальную задержку для захвата и отслеживания желаемой цели.
Итак, для того, чтобы определить какой алгоритм или метод трекинга
объекту целесообразно использовать, стоит рассмотреть несколько популярных алгоритмов с их преимуществами и недостатками.
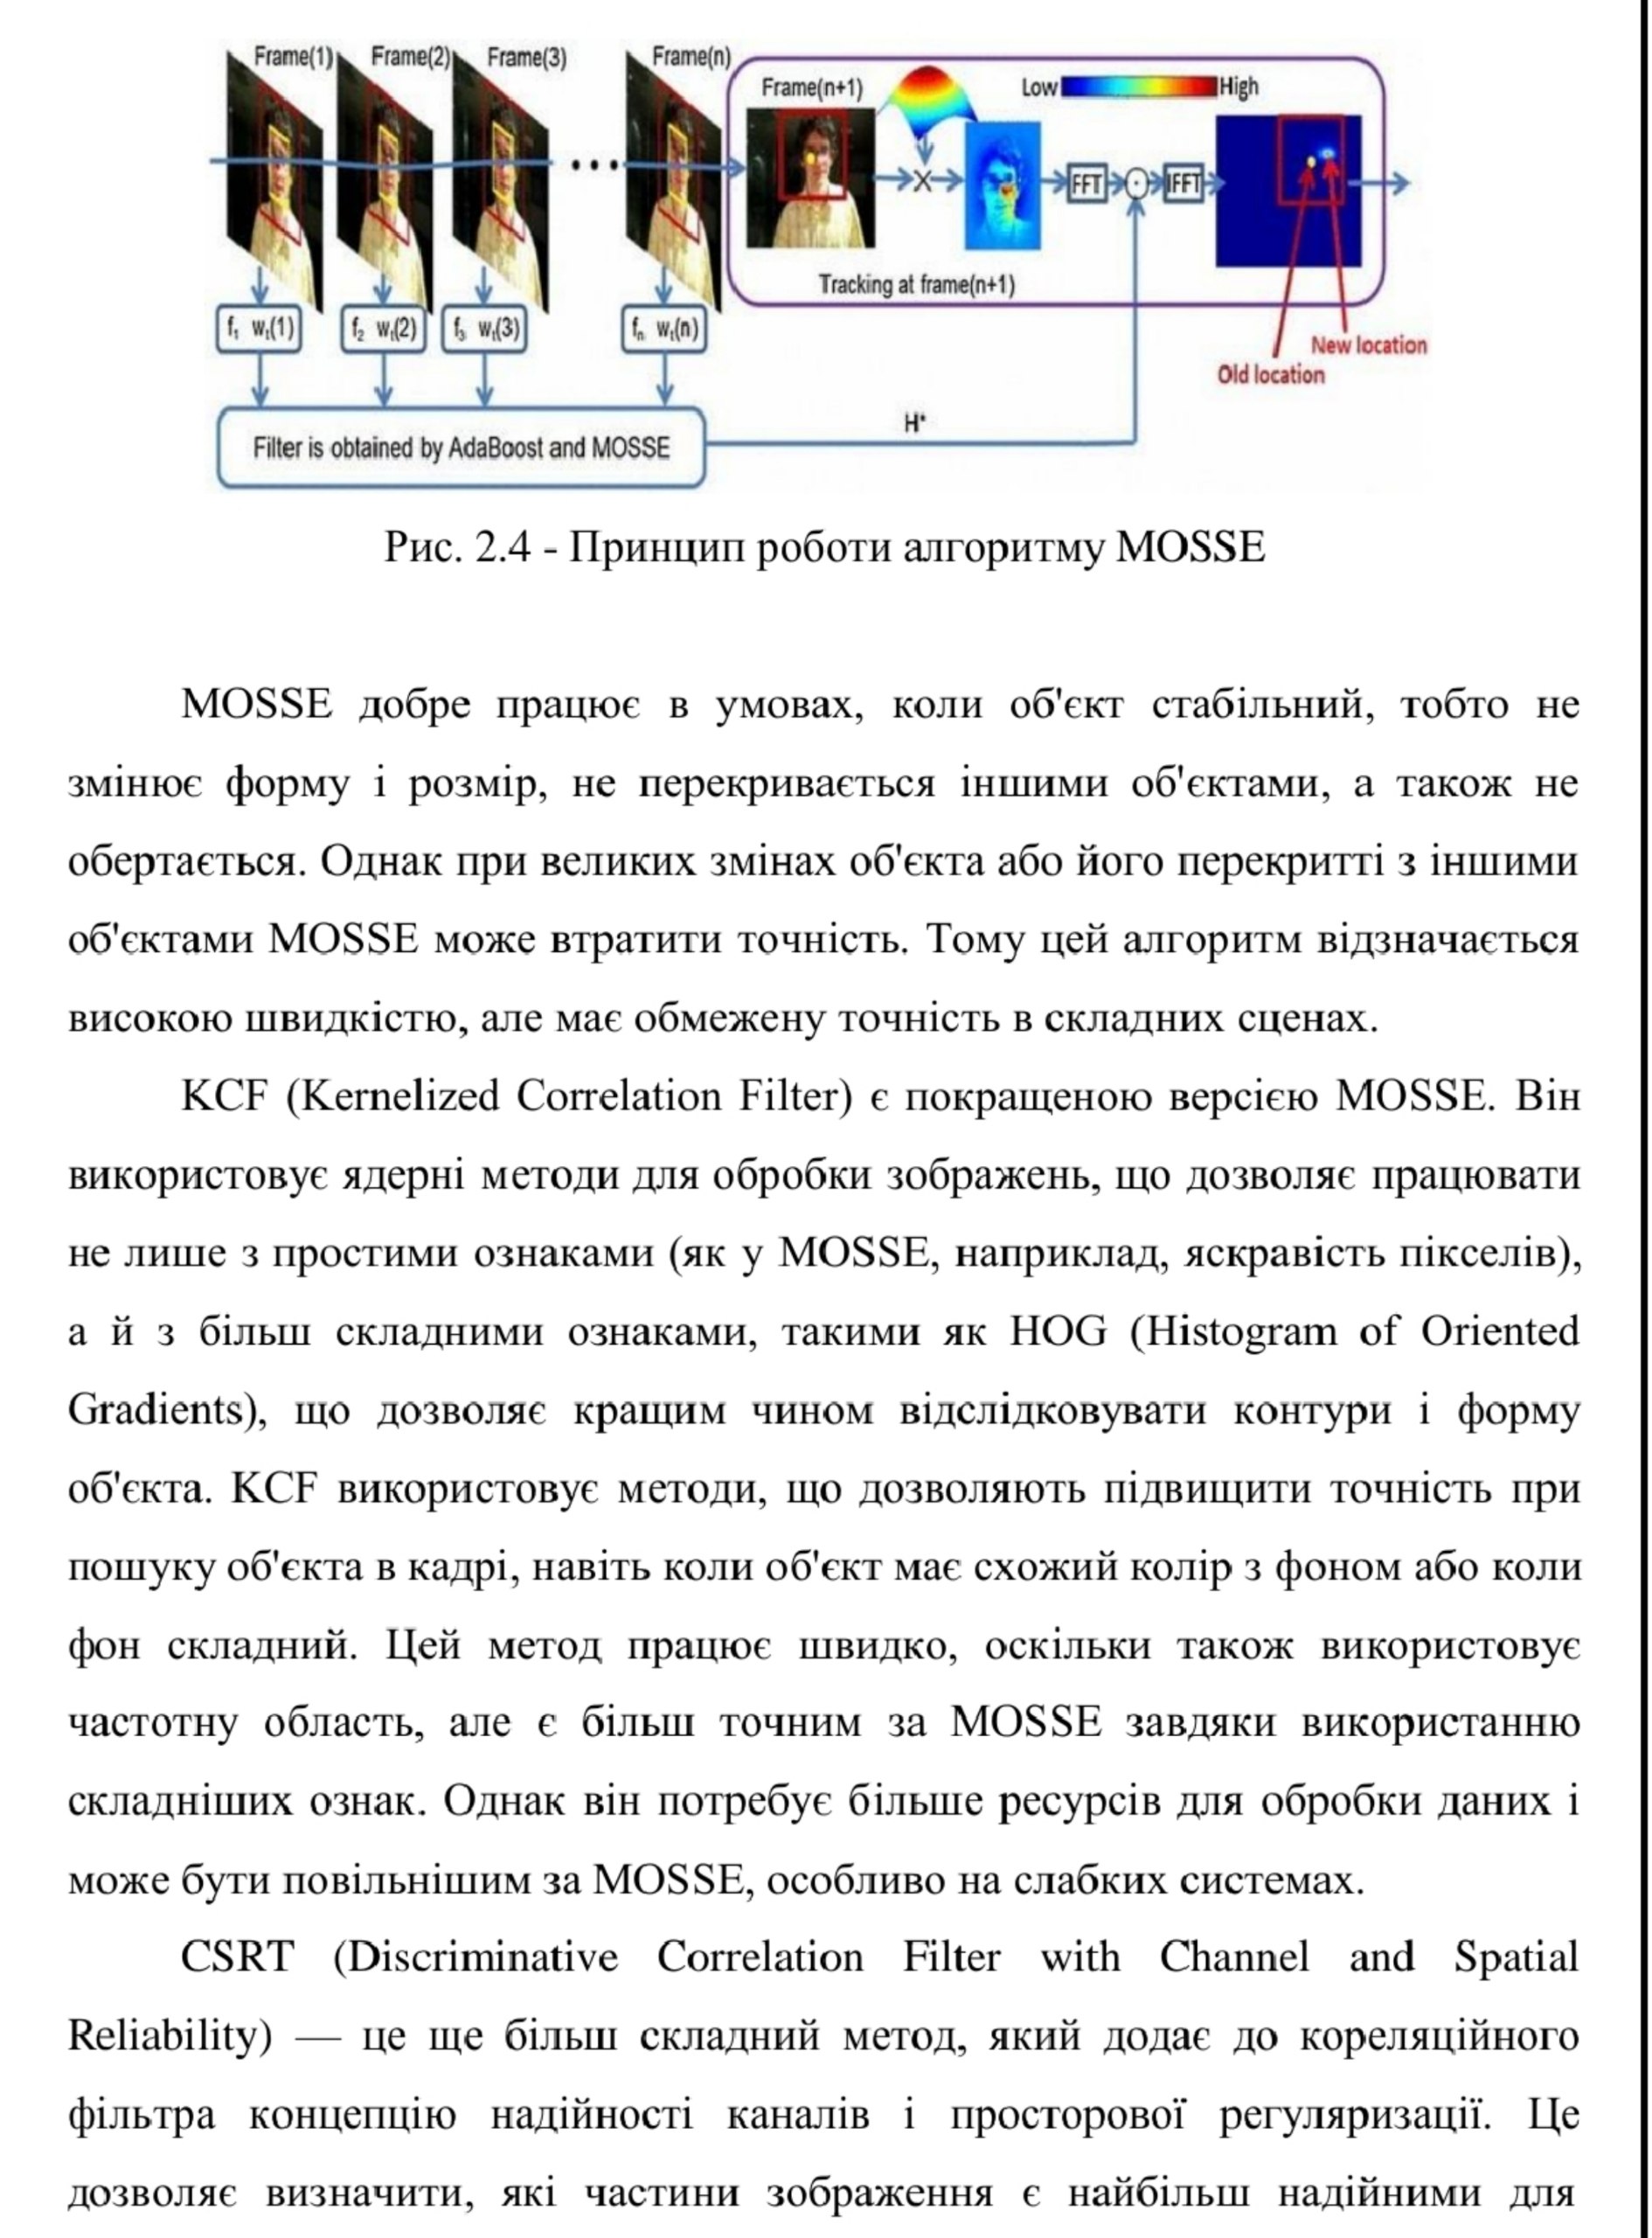
Алгоритм MOSSE (Minimum Output Sum of Squared Error) является одним из самых быстрых методов для трекинга объектов в компьютерном зрении. Он
принцип основан на использовании корреляционного фильтра, который создается на основе шаблона объекта из первого кадра. Этот фильтр затем используется для поиска объекта в каждом новом кадре. Для достижение высокой скорости вычислений MOSSE использует преобразование
Фурье, что позволяет обрабатывать изображения в частотной области, вместо того сравнивать каждый пиксель напрямую, что значительно ускоряет процесс.
Продолжим в комментариях